L’essentiel
- Non, un robot n’est pas nécessaire pour pratiquer la rTMS. La plupart des centres travaillent sans, et des protocoles sans neuronavigation ont montré leur efficacité dans des essais randomisés.
- Un robot place et maintient la bobine plus précisément qu’un opérateur. C’est mesuré : de l’ordre du millimètre, contre environ un centimètre en manuel dans une étude pilote.
- Un meilleur résultat clinique grâce au robot n’est pas démontré. Dans la même étude pilote, l’amélioration de la dépression était comparable avec et sans robot.
- Le robot prend son sens avec un ciblage individualisé sur IRM, pour des séances longues ou répétées, et en recherche clinique.
Le problème que le robot résout
Le champ d’une bobine de TMS est focal. Pour que la stimulation atteigne la région visée, la bobine doit être au bon endroit, avec la bonne orientation, et y rester pendant toute la séance. Une cure compte vingt à trente séances : il faut aussi retrouver la même position chaque jour.
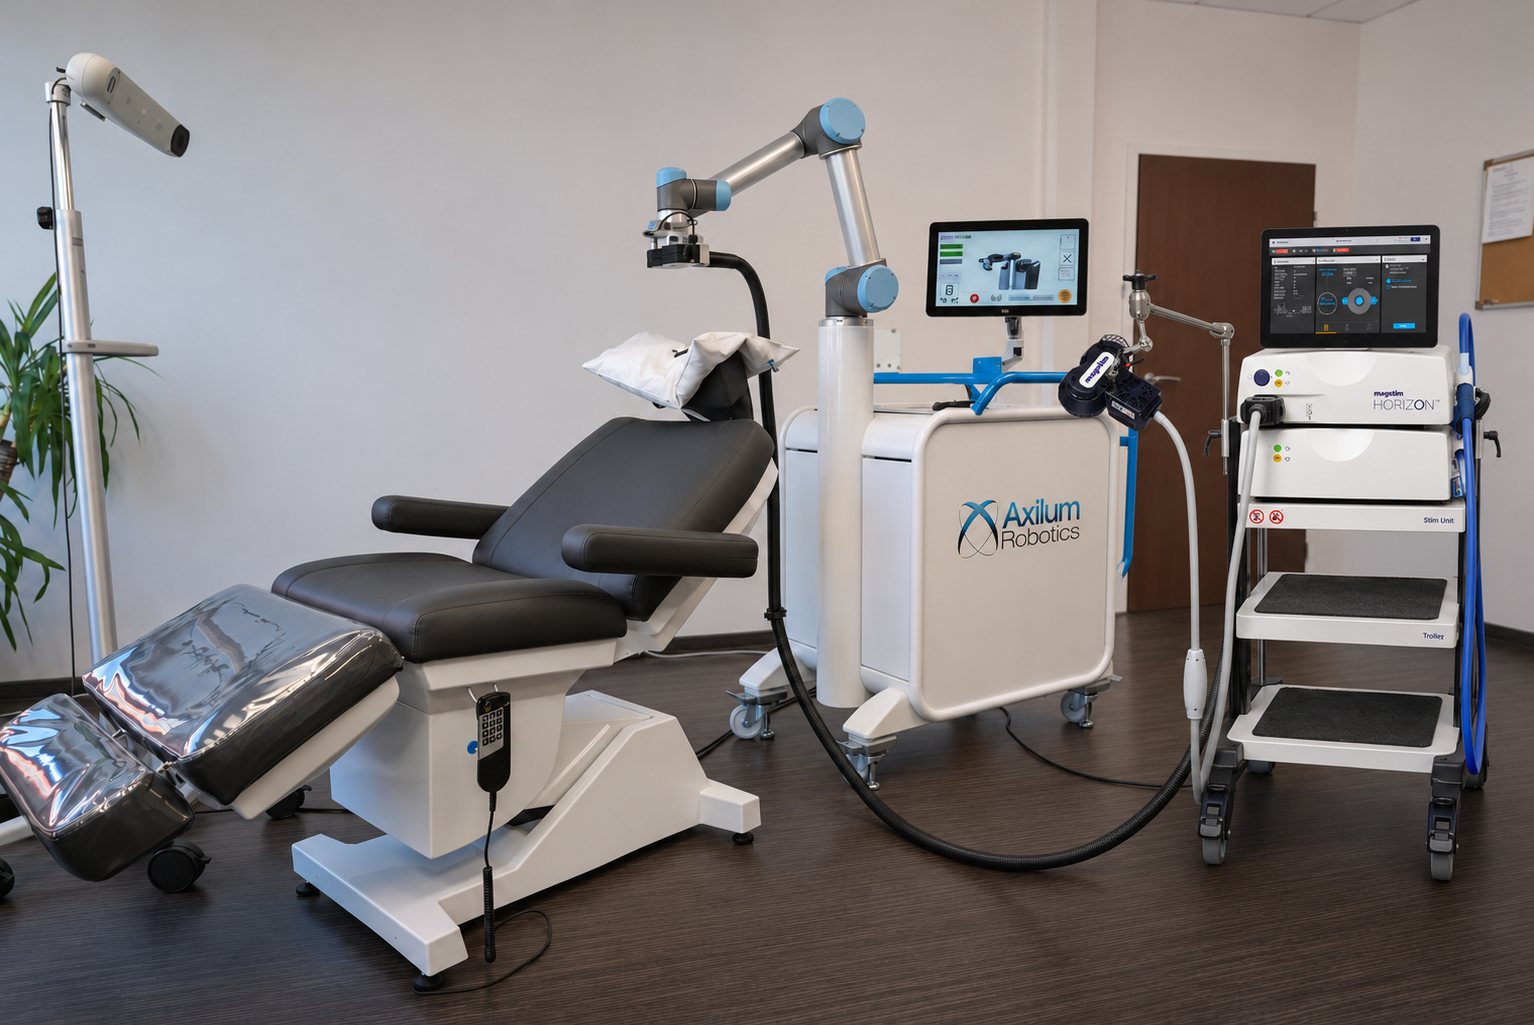
Sans robot, la bobine est tenue par un bras articulé ou par l’opérateur. Trois sources d’écart s’additionnent : le repérage initial, les mouvements du patient pendant la séance, et les différences entre opérateurs. Une neuronavigation mesure ces écarts ; un robot les corrige.
Ce que le robot apporte : la précision du positionnement
Deux études donnent des ordres de grandeur.
| Étude | Protocole | Résultat |
|---|---|---|
| Goetz et al., 2019 | 21 sujets, 79 séances, 160 heures sous contrôle d’un robot du commerce, position vérifiée par une neuronavigation indépendante | Erreur médiane de 3,54 mm en position (1,34 mm hors espacement bobine-tête) et de 3,48° en orientation. Installation du robot : 14,5 minutes en moyenne. L’erreur augmentait de 0,4 % par minute |
| Shin et al., 2023 | Étude pilote dans la dépression, robot développé par l’équipe, comparé au positionnement manuel | Erreur réduite de 11,17 mm et 4,06° en manuel à 0,94 mm et 0,11° avec le robot. Temps de préparation réduit de 53 % |
Ces chiffres viennent de deux robots différents, dont aucun n’est celui que nous distribuons. Ils ne se transposent pas tels quels à un autre système. Ils montrent un ordre de grandeur : le robot fait mieux que la main, et il le fait de façon constante.
Ce qui n’est pas démontré : le bénéfice clinique
Une bobine mieux placée donne-t-elle de meilleurs résultats pour le patient ? À ce jour, les données ne permettent pas de l’affirmer.
- Dans l’étude pilote de Shin et al., l’amélioration de la dépression et du débit sanguin dans le cortex préfrontal dorsolatéral gauche était comparable entre le groupe robotisé et le groupe manuel.
- Une revue publiée en 2025 (Bai et al.) conclut que l’adoption de la rTMS robotisée est freinée par une applicabilité clinique non vérifiée, une complexité d’utilisation élevée et des coûts importants.
- À l’inverse, un essai randomisé contre placebo publié en 2025 (Ramos et al., 100 patients) a montré l’efficacité d’un protocole de thêta burst accéléré ciblé par mesures crâniennes, sans neuronavigation : le score de dépression a baissé de 54,7 % dans le groupe actif contre 31,9 % dans le groupe placebo.
Autrement dit : on peut traiter efficacement sans robot, et on ne sait pas encore si le robot fait mieux.
La vraie question : quelle cible ?
Le robot exécute. Il place la bobine là où on lui dit. L’enjeu clinique se situe en amont : où faut-il stimuler ?
Deux essais récents donnent des réponses différentes.
- Morriss et al., 2024 (255 patients, cinq centres) : une stimulation guidée par la connectivité fonctionnelle individuelle n’a pas fait mieux qu’une rTMS neuronaviguée sur IRM au site standard. Les deux bras se sont améliorés de façon durable sur 26 semaines.
- Li et al., 2026 (123 patients, un centre, neuronavigation robotisée dans les trois bras) : une cible définie par la connectivité structurelle individuelle a donné une baisse plus forte du score de dépression que la règle des 5 cm à deux et six semaines. La différence n’était plus significative à douze semaines. Les auteurs parlent de résultats préliminaires.
Si le ciblage individualisé confirme son intérêt, il faudra un moyen fiable d’atteindre une cible définie au millimètre sur l’IRM de chaque patient. C’est là que le robot devient l’outil logique. Cette démonstration reste à faire.
Pour qui le robot se justifie
| Votre situation | Notre avis |
|---|---|
| Vous ouvrez une activité de rTMS | Commencez sans robot. Un système clinique avec une bonne formation suffit pour les indications reconnues |
| Plusieurs opérateurs se relaient, vous voulez retrouver la même position à chaque séance | Une neuronavigation intégrée répond à ce besoin pour un budget bien inférieur |
| Vous ciblez une région définie sur l’IRM de chaque patient | La neuronavigation sur IRM est nécessaire ; le robot devient pertinent pour tenir cette cible |
| Vous pratiquez des séances longues ou plusieurs séances par jour | Le robot soulage l’opérateur et compense les mouvements du patient |
| Vous menez de la recherche clinique | Le robot standardise le geste et documente la position, séance par séance |
| Vous voulez un centre de référence | Le robot se justifie par le projet d’établissement, à condition de l’assumer comme tel |
Les limites à connaître
- Le coût : dans une configuration complète, le robot et la neuronavigation sur IRM pèsent ensemble nettement plus que le stimulateur dans le budget.
- L’IRM : un ciblage individualisé suppose une IRM par patient et un circuit pour récupérer les images.
- Le temps d’installation : le recalage du patient et la mise en place du robot s’ajoutent à la séance. L’étude de Goetz et al. rapporte 14,5 minutes en moyenne pour son système ; celle de Shin et al. rapporte au contraire un gain de temps avec le sien.
- Le contact avec la tête : l’absence de retour de pression était une limite du robot étudié par Goetz et al. Des travaux plus anciens (Richter et al., 2012) ont montré l’intérêt d’un capteur de force entre le robot et la bobine. Vérifiez sa présence.
- La formation : trois équipements, trois logiciels. Prévoyez plusieurs jours.
- Les indications : un robot n’en ajoute aucune. Celles du stimulateur s’appliquent.
Comment décider
Posez-vous trois questions, dans cet ordre.
- Quelle cible voulez-vous atteindre ? Un site standard repéré sur le crâne, ou une cible propre à chaque patient ?
- Avez-vous accès à l’IRM pour chaque patient, dans des délais compatibles avec la prise en charge ?
- Votre projet est-il de soin courant, ou de recherche et de référence ?
Si la réponse à la première est « un site standard », le robot n’est pas prioritaire. Si vous répondez « une cible individuelle », « oui » et « recherche ou référence », il mérite un devis.
Gaze Intelligence propose les deux : des systèmes cliniques Magstim Horizon sans robot, et une configuration robotisée avec neuronavigation sur IRM. Nous vous dirons laquelle correspond à votre projet, y compris quand c’est la moins chère.
Questions fréquentes
Un robot est-il nécessaire pour faire de la rTMS ?
Non. La rTMS se pratique couramment sans robot, et un essai randomisé publié en 2025 a montré l’efficacité d’un protocole de stimulation thêta burst ciblé par simples mesures crâniennes, sans neuronavigation. Le robot apporte de la précision et de la répétabilité dans le positionnement de la bobine.
Un robot améliore-t-il les résultats de la rTMS dans la dépression ?
Ce n’est pas démontré à ce jour. Une étude pilote de 2023 a mesuré un positionnement beaucoup plus précis avec un robot, mais une amélioration clinique comparable à celle du positionnement manuel. Une revue de 2025 conclut que l’intérêt clinique de la rTMS robotisée reste à vérifier.
Quelle précision apporte un robot ?
Dans une étude de 2019 portant sur 79 séances, l’erreur médiane d’un robot du commerce était de 3,54 mm en position, dont 1,34 mm hors espacement entre la bobine et la tête, et de 3,48° en orientation. Dans une étude pilote de 2023, l’erreur est passée de 11,17 mm et 4,06° en manuel à 0,94 mm et 0,11° avec un robot.
Pour qui un robot se justifie-t-il ?
Pour les équipes qui ciblent une région définie sur l’IRM de chaque patient, pour les séances longues ou répétées plusieurs fois par jour, pour la recherche clinique qui doit documenter la position de la bobine, et pour les centres où plusieurs opérateurs se relaient.
Sources
Références issues de PubMed.
- Goetz SM et al. Accuracy of robotic coil positioning during transcranial magnetic stimulation. J Neural Eng. 2019;16(5):054003. doi:10.1088/1741-2552/ab2953
- Shin H et al. Robotic transcranial magnetic stimulation in the treatment of depression: a pilot study. Sci Rep. 2023;13(1):14074. doi:10.1038/s41598-023-41044-1
- Bai W et al. Robot-Assisted Transcranial Magnetic Stimulation (Robo-TMS): A Review. IEEE Trans Neural Syst Rehabil Eng. 2025;33:2606-2621. doi:10.1109/TNSRE.2025.3585651
- Ramos et al. Accelerated Theta-Burst Stimulation for Treatment-Resistant Depression: A Randomized Clinical Trial. JAMA Psychiatry. 2025;82(5):442-450. doi:10.1001/jamapsychiatry.2025.0013
- Morriss R et al. Connectivity-guided intermittent theta burst versus repetitive transcranial magnetic stimulation for treatment-resistant depression: a randomized controlled trial. Nat Med. 2024;30(2):403-413. doi:10.1038/s41591-023-02764-z
- Li M et al. Individualized Connectivity-Guided Versus Conventional Targeting of Accelerated Theta-Burst Stimulation in Depression: A Randomized, Double-Blind, Parallel-Design Trial. Am J Psychiatry. 2026;183(10):775-784. doi:10.1176/appi.ajp.20251084
- Richter et al. Hand-assisted positioning and contact pressure control for motion compensated robotized transcranial magnetic stimulation. Int J Comput Assist Radiol Surg. 2012;7(6):845-52. doi:10.1007/s11548-012-0677-6
Cet article est une information générale destinée aux professionnels de santé. Il s’appuie sur les résumés des publications citées et ne constitue pas un avis médical. Plusieurs protocoles étudiés dans ces essais ne correspondent pas aux indications ni aux protocoles prévus par les notices des appareils. Gaze Intelligence distribue des systèmes de rTMS, avec et sans robot : cet article est rédigé par un distributeur.